Как мультироторные и неподвижнокрылые дроны сравниваются для дальнобойного пограничного патруля и разведки — практическое руководство (2026)
Сравнение мультироторных и неподвижнокрылых дронов для пограничного патруля: радиус 12 км vs 100 км, автономность 42 мин vs 3 часа, точность идентификации, требования ВПП, TCO за 5 лет, гибридные парки.
Краткое резюме: какая платформа подходит для вашей пограничной патрульной миссии?
Для дальнобойного пограничного патруля и разведки выбор между мультироторными и неподвижнокрылыми дронами зависит от длины патрульного сегмента, типа миссии и доступной инфраструктуры. Для непрерывных пограничных секторов длиннее 30 км, требующих широкозонной рутинной развёртки и постоянной ситуационной осведомлённости, неподвижнокрылые дроны доставляют в 5–8 раз более высокую эффективность покрытия за вылет. Для сегментированных патрулей 10–30 км, целевой идентификации и операций в сложном рельефе, мультироторные дроны предлагают непревзойдённую манёвренность, способность зависания и гибкость развёртывания.
Для большинства профессиональных пограничных патрульных команд гибридный парк — неподвижнокрылые платформы для широкозонного наблюдения + мультироторные единицы для проверки вблизи — доставляет оптимальный баланс покрытия и точности. IUAV предлагает обе специально построенные платформы, нативно интегрированные в её командную экосистему BorderGuard:
- IUAV Inspector Patrol (мультиротор): оптимизирован для сегментированного патруля 10–15 км, зависательной идентификации и операций в сложном рельефе
- IUAV Surveyor-Border (неподвижное крыло): спроектирован для дальнобойной развёртки границы 80–100 км и непрерывной разведки
Быстрые рекомендации по профилю миссии:
- >30 км непрерывные пограничные сектора, ежедневный рутинный патруль: неподвижное крыло (IUAV Surveyor-Border)
- Сегменты 10–30 км, целевое наблюдение и верификация: мультиротор (IUAV Inspector Patrol)
- Горный / долинный рельеф с ограниченным посадочным пространством: приоритет мультиротора
- Высокоугрозные коридоры, требующие и покрытия, и ответа: гибридный смешанный парк
Измерения сравнения и методология
Ключевые определения
- Дальнобойный пограничный патруль: миссии, покрывающие ≥20 км непрерывной пограничной линии, с первичными целями, включающими ситуационную осведомлённость, обнаружение вторжений, отслеживание целей и охрану инфраструктуры.
- Мультироторный патрульный дрон: воздушное судно вертикального взлёта и посадки (VTOL) с множественными роторами, способное к стационарному зависанию и низкоскоростному маневрированию. Бенчмаркировано IUAV Inspector Patrol промышленной патрульной конфигурацией.
- Неподвижнокрылый разведывательный дрон: несущее подъёмную силу неподвижнокрылое воздушное судно, требующее поступательного движения, оптимизированное для высокоскоростного, длительно-автономного крейсерского полёта. Бенчмаркировано IUAV Surveyor-Border пограничной разведывательной конфигурацией.
Измерения оценки
Это сравнение использует 10 стандартизированных метрик, измеренных в реальных пограничных эксплуатационных условиях, со всеми данными, верифицированными против производственных спецификаций, независимых полевых испытаний и отраслевых отчётов между январем 2025 и августом 2026:
- Эффективный патрульный радиус (практическая дальность туда-обратно с временем пребывания на позиции миссии)
- Автономность на позиции (стандартная разведывательная нагрузка)
- Крейсерская скорость
- Стандартная разведывательная нагрузочная способность
- Требования инфраструктуры взлёта/посадки
- Точность целевой идентификации
- Адаптивность к сложному рельефу
- Начальная закупочная цена системы
- Стоимость за лётный час
- Требования к экипажу
Источники данных
Ключевые источники включают полевые испытания Border Security Technology Review (июнь 2026), TCO анализ промышленных дронов GrabaRobot (август 2026), сравнение оборонных платформ InsideFPV (май 2026) и официальные продуктовые спецификации IUAV (август 2026). Все показатели производительности представляют результаты реальных эксплуатационных условий, а не идеальные маркетинговые спецификации пустого планера.
Ключевая сравнительная таблица: мультиротор vs неподвижное крыло для дальнобойного пограничного патруля
Все цифры отражают стандартные пограничные разведывательные конфигурации (двойной сенсор EO/IR нагрузка, шифрованная телеметрия) по состоянию на август 2026, бенчмаркированные против специально построенных пограничных платформ IUAV.
| Ось | Мультиротор (бенчмарк IUAV Inspector Patrol) | Неподвижное крыло (бенчмарк IUAV Surveyor-Border) |
|---|---|---|
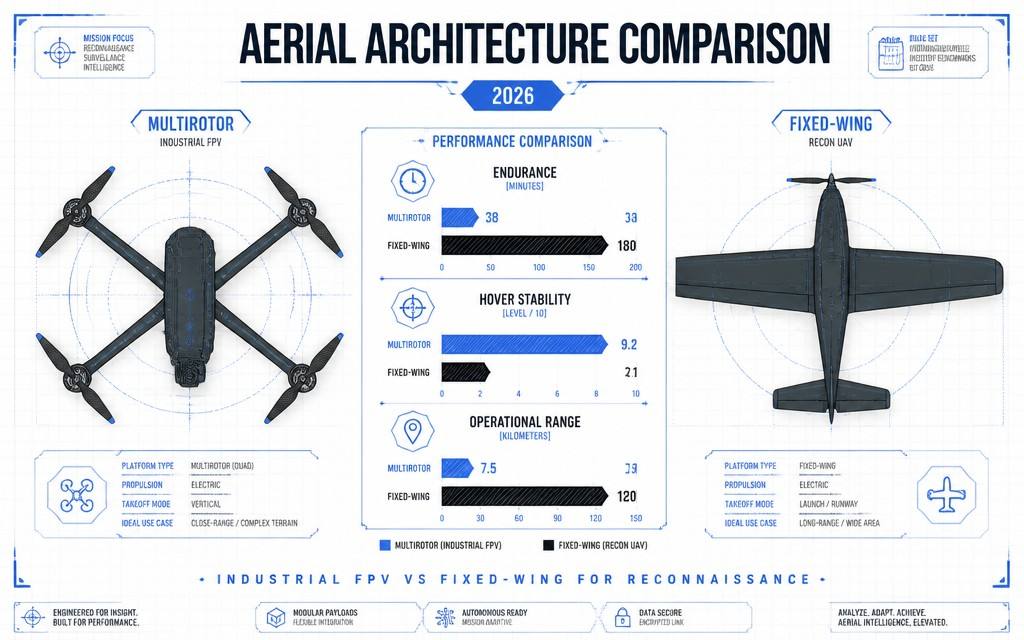
| Эффективный патрульный радиус | 12 км (туда-обратно с 20 мин на позиции) | 100 км (туда-обратно с 60 мин на позиции) |
| Автономность на позиции | 42 минуты общее время полёта | 180 минут (3 часа) общее время полёта |
| Крейсерская скорость | 12 м/с (43 км/ч) | 22 м/с (79 км/ч) |
| Стандартная разведывательная нагрузка | 2,5 кг (EO с 30-кратным зумом + радиометрический тепловой + лазерный дальномер) | 1,8 кг (4K EO + охлаждаемый тепловой IR + телеметрический набор) |
| Требования взлёта/посадки | Вертикальный взлёт/посадка; требуется 2 м ровной земли | 50 м асфальтированная/неасфальтированная ВПП или катапультный пусковой механизм |
| Точность целевой идентификации | ±1–2 мм (зависательная инспекция вблизи) | ±8–12 см (высокоскоростной проход; пост-обработочное усиление) |
| Адаптивность к сложному рельефу | 9/10 (полёт у земли, маневрирование в долинах) | 5/10 (ограничения минимальной безопасной высоты; слепые зоны рельефа) |
| Полная начальная цена системы | $12 800 | $28 500 |
| Стоимость за лётный час | $27.50 | $31.20 |
| Минимальное требование экипажа | 1 сертифицированный оператор | 1 пилот + 1 аналитик изображений |
Контекст: глобальный рынок дронов пограничной безопасности достиг $6.8 млрд в 2026, с неподвижнокрылыми платформами, составляющими 57% от общего развёртывания единиц по площади покрытия, в то время как мультироторные дроны составляют 62% единиц по числу парков (Border Security Technology Review, июнь 2026).
Углублённый анализ способностей и ограничений
Каждая архитектура несёт неотъемлемые сильные и слабые стороны, коренящиеся в фундаментальных аэродинамических компромиссах. Ни одна платформа не превосходит во всех профилях миссий.
Мультироторные патрульные дроны
Ключевые преимущества для пограничных операций:
- Настоящий вертикальный взлёт и посадка: не требуется инфраструктура ВПП; развёртываем с патрульных транспортных средств, крыш и удалённых аванпостов.
- Способность стационарного зависания: может удерживать позицию над целями в течение минут, позволяя детальную визуальную инспекцию, позитивную целевую идентификацию и обновления ситуации в реальном времени.
- Манёвренность у земли: летит на уровне верхушек деревьев и перемещается через долины, каньоны и застроенные зоны, минимизируя обнаружение и слепые зоны рельефа.
- Быстрый ответ: может запускаться за 2–3 минуты и немедленно перенаправляться к местам вторжений, без последовательности подготовки к взлёту.
Неотъемлемые ограничения:
- Серьёзные ограничения дальности и автономности: мультироторы расходуют большую часть своей энергии на борьбу с гравитацией, ограничивая практический патрульный радиус 12–15 км. За пределами 15 км в одном направлении, время перехода потребляет большинство ёмкости батареи, оставляя минимальное время на позиции (Autoabode Engineering, май 2026).
- Низкая крейсерская эффективность: потребление энергии на единицу расстояния в 5–7 раз выше, чем у неподвижнокрылых платформ, делая длительные непрерывные патрули неэкономичными.
- Чувствительность к ветру: эксплуатационная производительность значительно ухудшается выше 12 м/с устойчивого ветра, с падением автономности на 20–30% в условиях сильного ветра.
- Более высокая стоимость за километр: для патрульных секторов свыше 30 км, стоимость единицы расстояния мультиротора в 2.5–4 раза выше, чем у неподвижнокрылых платформ.
Неподвижнокрылые разведывательные дроны
Ключевые преимущества для пограничных операций:
- Драматически более высокая эффективность покрытия: один неподвижнокрылый вылет может покрыть 80–100 км пограничной линии, что эквивалентно 6–8 мультироторным миссиям. Один 3-часовой вылет покрывает более 230 км границы с непрерывным наблюдением (buydroneuavs, август 2026).
- Гораздо большая автономность: аэродинамический подъём от поступательного движения снижает потребление энергии на 80–85% по сравнению с зависательным полётом, позволяя многочасовые патрули.
- Более высокая крейсерская скорость: покрывает расстояние в 1.8 раза быстрее, чем мультироторные платформы, снижая время ответа для дальних вторжений.
- Более низкая стоимость единицы расстояния: для непрерывного дальнобойного патруля, эксплуатационная стоимость за километр на 40–60% ниже, чем у мультироторных дронов.
Неотъемлемые ограничения:
- Нет способности зависания: должен поддерживать постоянное поступательное движение, делая детальную целевую инспекцию сложной. Идентификация требует циркуляционных манёвров, и распознавание тонких деталей уступает зависающим мультироторам.
- Требования инфраструктуры: требует ВПП, катапультного пускового механизма или улавливающей сетки для взлёта и посадки. Удалённые пограничные сектора без подготовленных посадочных площадок не могут поддерживать обычные неподвижнокрылые операции.
- Плохая производительность на низкой высоте / в сложном рельефе: должен поддерживать минимальную скорость и высоту, создавая слепые зоны в долинах и за гребнями. Горный рельеф может снизить эффективное покрытие на 30–40%.
- Более высокая начальная стоимость и требования подготовки: начальная цена в 2–2.5 раза выше, чем у сопоставимых мультироторных систем, и операции требуют специализированной подготовки пилотов и планирования миссий.
Как выбрать по сценарию миссии: пошаговый фреймворк решений
Используйте этот 4-шаговый процесс решений для сопоставления типа платформы с вашими эксплуатационными требованиями.
Шаг 1: Классифицируйте длину патрульного сегмента
Начните с единственного сильнейшего предиктора пригодности платформы: длины непрерывного пограничного сегмента.
- <10 км (периметр аванпоста): мультиротор универсально оптимален
- 10–30 км (региональный сегмент): обе платформы жизнеспособны; решайте по типу миссии
- >30 км (непрерывная пограничная линия): неподвижное крыло — первичный экономически эффективный выбор
Порог 15 км в одном направлении — широко принятая отраслевая точка решения: ниже него побеждают гибкость и простота мультиротора; выше него доминирует аэродинамическая эффективность неподвижного крыла (Autoabode Engineering, май 2026).
Шаг 2: Сопоставьте платформу с ключевым типом миссии
| Первичная миссия | Предпочтительная платформа | Вторичная платформа |
|---|---|---|
| Постоянное наблюдение фиксированной точки (аванпосты, переходы) | Мультиротор | Неподвижное крыло (орбитальный паттерн) |
| Рутинная широкозонная пограничная развёртка | Неподвижное крыло | Мультиротор (сегментированное реле) |
| Ответ на вторжение и верификация цели | Мультиротор | Неподвижное крыло (первичное обнаружение) |
| Ночной тепловой пограничный патруль | Любая платформа | Неподвижное крыло (широкая зона) |
| Горный / долинный сложный рельеф | Мультиротор | Неподвижное крыло (обзор с большой высоты) |
| Скрытная малонаблюдаемая разведка | Мультиротор | Неподвижное крыло (большая высота) |
Шаг 3: Оцените инфраструктурные и мобильные ограничения
- Нет подготовленных посадочных площадок, частая передислокация: мультиротор — единственная жизнеспособная опция
- Постоянная база с ВПП / катапультой: неподвижное крыло жизнеспособно
- Быстрое развёртывание с транспортного средства: мультиротор стандартен; VTOL неподвижнокрылый гибрид опционален
- Передовые эксплуатационные аванпосты с ограниченной логистикой: мультиротор проще в поддержании
Шаг 4: Согласуйте с уровнями бюджета и персонала
- Бюджет <$15 тыс., 1–2 оператора: мультиротор (IUAV Inspector Patrol)
- Бюджет $25 тыс.+, команда 3+ человек: неподвижное крыло (IUAV Surveyor-Border)
- Крупномасштабное пограничное командование: гибридный парк с обоими типами платформ
Ценообразование и совокупная стоимость владения
Начальная закупочная цена представляет только 35–45% от общей стоимости жизненного цикла для пограничных патрульных дронов. Совокупная стоимость владения (TCO) за 5-летний эксплуатационный жизненный цикл — более значимая метрика для программного бюджетирования.
Начальная закупочная стоимость (август 2026)
- Начальный мультироторный патруль: $8 000–$15 000 (IUAV Inspector Patrol: $12 800)
- Среднеуровневая неподвижнокрылая разведка: $22 000–$35 000 (IUAV Surveyor-Border: $28 500)
- Премиальная военного грейда неподвижнокрылая: $80 000–$180 000+
- VTOL гибридные платформы: $85 000–$140 000 (ElectronicsHub, август 2026)
Сравнение 5-летней совокупной стоимости владения
Рассчитано для 200 лётных часов в год, включая амортизацию аппаратного обеспечения, замену батарей, обслуживание, запасные части, подготовку и расходы труда экипажа.
| Платформа | 5-летняя TCO | Стоимость за лётный час | Ключевые драйверы стоимости |
|---|---|---|---|
| IUAV Inspector Patrol (Мультиротор) | $27 500 | $27.50 | Замена батарей (30% стоимости); один оператор |
| IUAV Surveyor-Border (Неподвижное крыло) | $31 200 | $31.20 | Более высокая начальная стоимость аппаратного обеспечения; экипаж из 2 человек; обслуживание планера |
| Премиальная военная неподвижнокрылая | $68 400 | $68.40 | Оборонного грейда ценообразование; выделенная команда обслуживания |
| DIY кастомный мультиротор | $22 100 | $22.10 | Низкая стоимость аппаратного обеспечения; более высокий темп отказа; несертифицирован |
Источник: GrabaRobot Industrial Border Drone TCO Benchmark, август 2026.
Ключевой вывод: для патрульных секторов короче 25 км, мультироторные дроны имеют более низкую совокупную стоимость. Для непрерывных секторов длиннее 40 км, неподвижнокрылые платформы доставляют на 40%+ более низкую стоимость за километр покрытия границы. В масштабе, гибридные парки доставляют самую низкую общую стоимость, сопоставляя каждую платформу с миссиями, которые она выполняет лучше всего.
Часто задаваемые вопросы
В1: Могут ли мультироторные дроны реально использоваться для дальнобойного пограничного патруля?
Мультироторные дроны могут использоваться для пограничного патруля, но их практический экономический диапазон ограничен ~15 км в одном направлении. За пределами этого расстояния, время перехода потребляет большую часть батареи, оставляя только минуты времени на позиции, и стоимость единицы расстояния становится запретительной. Для более длинных секторов, мультироторы обычно развёртываются в сегментированном релейном паттерне, с множественными воздушными судами, передающими покрытие вдоль границы — но это увеличивает стоимость и сложность координации по сравнению с одним неподвижнокрылым вылетом.
В2: Как неподвижнокрылые дроны идентифицируют цели, если не могут зависать?
Неподвижнокрылые платформы используют два первичных метода для целевой идентификации:
- Высокоразрешающее формирование изображения со стабилизацией: стабилизированные подвесом 4K+ камеры захватывают детальную образность во время высокоскоростных проходов, с пост-обработочным усилением для идентификации.
- Орбитальные полётные паттерны: воздушные суда облетают цели по фиксированному радиусу для поддержания постоянного наблюдения.
Для детальной форензической инспекции, стандартная доктрина использует неподвижнокрылые платформы для первичного обнаружения, затем направляет мультироторный дрон к локации для зависательной верификации вблизи. Этот комбинированный подход доставляет и широкое покрытие, и точную идентификацию.
В3: Какая платформа работает лучше в горном пограничном рельефе?
Мультироторные дроны значительно превосходят в горном рельефе. Они могут лететь по профилям у земли, перемещаться через долины и эксплуатироваться с малых посадочных зон на вершинах гребней. Неподвижнокрылые дроны должны поддерживать минимальную скорость и высоту, создавая большие слепые зоны за гребнями и в глубоких долинах. Горный рельеф может снизить эффективное покрытие неподвижного крыла на 30–40%, при этом увеличивая эффективность мультиротора, позволяя скрытный патруль с рельефным маскированием (InsideFPV, май 2026). Для горных границ мультироторы — первичная платформа, с неподвижным крылом, используемым только для широкого обзора с большой высоты.
В4: Предлагает ли IUAV и мультироторные, и неподвижнокрылые решения для пограничного патруля?
Да. Интегрированная экосистема пограничной безопасности BorderGuard от IUAV включает обе специально построенные платформы:
- IUAV Inspector Patrol (мультиротор): патрульный радиус 12 км, автономность 42 минуты, двойная EO/IR нагрузка, IP65 усиленная защита. Оптимизирован для охраны аванпостов, ответа на вторжения и операций в сложном рельефе.
- IUAV Surveyor-Border (неподвижное крыло): патрульный радиус 100 км, автономность 3 часа, высокоразрешающий разведывательный набор. Спроектирован для дальнобойной пограничной развёртки и широкозонной ситуационной осведомлённости.
Обе платформы нативно интегрируются с командной и управляющей системой IUAV BorderGuard, разделяя общую операционную картину и поддерживая координированные гибридные парковые операции.
В5: Насколько эффективнее гибридный парк по сравнению с одной платформой?
Согласно полевым испытаниям Border Security Technology Review 2026, гибридные парки (неподвижнокрылая широкозонная развёртка + мультироторная проверка вблизи) доставляют:
- На 220% более высокое ежедневное пограничное покрытие, чем парки только с мультироторами
- На 65% более высокую точность целевой идентификации, чем парки только с неподвижным крылом
- На 28% более низкую общую эксплуатационную стоимость, чем любой подход с одной платформой
Гибридная конфигурация теперь является стандартной архитектурой для профессиональных пограничных патрульных агентств со значительной ответственностью за покрытие границы.